lunes, 20 de febrero de 2012

U1 y R1: Open Source Construx Blocks


Desde hacia tiempo estaba detras de unos diseños Open Source con los que se pudieran hacer fácilmente brazos robóticos. Tras conocer el Y1 de Obijuan (www.iaerobotics.com), me decidí a hacer unos módulos derivados de este por el cual se pudieran hacer cualquier tipo de robots, incluidos brazos.


Montaje de un Y1

Al no estar disponible actualmente la impresora 3d (Darthmaker) , he hecho los modulos a traves de planos con pvc. Asi ha quedado el Y1:


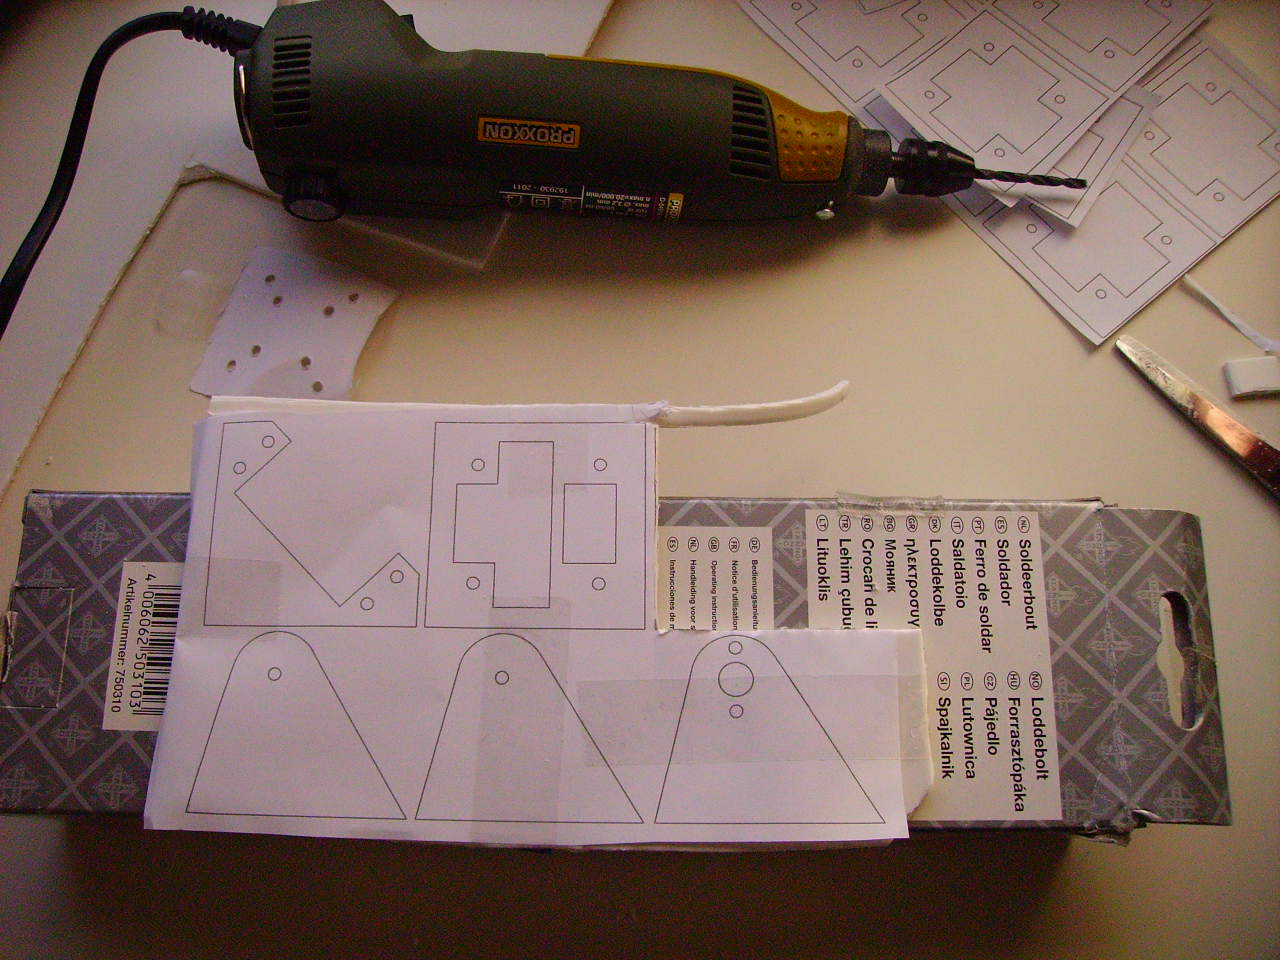
Lo siguiente ha sido diseñar e imprimir los planos del U1 y R1. El U1 es un nexo de unión entre piezas y no lleva ningún tipo de electrónica ni motor de momento. El R1 es la articulación rotatoria básica.

Los planos han sido colgados en mi cuenta de Thingiverse:

http://www.thingiverse.com/exergy123


R1


U1

Foto de familia

Para finalizar he hecho una prueba con los servos. Dejo el código y el vídeo:

#include

Servo myservo; // crea un objeto tipo servo para controlar el servo
Servo myservo2;
int pos = 0; // variable para almacenar la posición del servo

void setup()
{
myservo.attach(9);
myservo2.attach(11); // liga el servo conectado en el pin 9 al objeto servo
}

void loop()
{
for(pos = 0; pos < 180; pos += 1) // va de 0 a 180 grados
{ // en pasos de 1 grado
myservo.write(pos);
myservo2.write(pos); // dice al servo que se posicione en la posición indicada por la variable 'pos'
delay(30); // espera 15 ms para dar tiempo al servo a llegar a la nueva posición
}
for(pos = 180; pos>=1; pos-=1) // va de 180 a 0 grados
{
myservo.write(pos);
myservo2.write(pos); // dice al servo que se posicione en la posición indicada por la variable 'pos'
delay(30); // espera 15 ms para dar tiempo al servo a llegar a la nueva posición
}
}

El vídeo:


domingo, 5 de febrero de 2012

Estudio de mercado: Compras colectivas y cashback


En el comercio electrónico, lo primero fueron los anuncios clasificados. En cada pagina especializada había una especie de foro primitivo donde la gente ponía anuncios de cosas que quería vender o comprar. Después de esto lo siguió las subastas online, de las cuales solo Ebay sobrevivió. A partir de que la gente le cogió confianza a pagar por Internet se desarrollaron un montón de tiendas online, primero especializadas en electrónica, ropa, etc y después más generales como Amazon, los outlets y las wholesale chinas. Lo ultimo en desarrollarse ha sido el cashback y las compras colectivas.De estas dos ultimas vamos a tratar en la entrada de hoy:

Cashback: Entro con fuerza pero no ha conseguido ganarse la confianza de los consumidores. El negocio se basaba en repartir las comisiones que la empresa que ofrece los productos da a la pagina web entre los clientes , una vez estos compran

http://www.dotalia.com/
http://www.ebonus.es/

Más información: http://es.wikipedia.org/wiki/Sitio_web_de_cashback

Compra colectiva: Algunos para activar la oferta deben apuntarse un numero minimo de personas y en otros no. Su negocio se basa en cobrarles a la empresas por anunciarlas en su web, siempre que están ofrezcan grandes descuentos en sus productos y ellos garantizan un gran volumen de ventas.

http://es.letsbonus.com/
http://es.groupalia.com/
http://www.dooplan.com/
http://www.colectivia.com/
http://madrid.elgrupazo.com
http://www.groupon.es
http://www.planeo.com/es/
http://www.offerum.com/
http://www.yunait.com/

El sector que más auge esta teniendo en compra colectiva es el de ropa y el de planes, muchas veces mezclado con ofertas Outlets.Aquí dejamos algunos de ropa:

http://es.buyvip.com/index.jsp
http://www.ofertix.com/escaparate
http://es.privalia.com/public
http://www.vipventa.com/
http://www.dreivip.com/

Más información: http://www.cincodias.com/articulo/empresas/webs-compra-colectiva-cautivan-cliente-pyme/20110128cdscdiemp_20/

Redes P2P


Desde que cerraron MegaUpload, millones de personas en el mundo intentan recordar como funciona el P2P. El P2P se base en redes, las cuales de forma diferentemente estructurada, todos los ordenadores conectados a ellas son a su vez clientes y servidores.

Las redes más famosas

BitTorrent: http://es.wikipedia.org/wiki/BitTorrent
Kad: http://es.wikipedia.org/wiki/Kad
Gnutella: http://es.wikipedia.org/wiki/Gnutella
Ares: http://es.wikipedia.org/wiki/Gnutella2
Gnutella2: http://es.wikipedia.org/wiki/Gnutella2
eDonkey 2000: http://es.wikipedia.org/wiki/Edonkey

Entre los millones de programas P2P, yo recomiendo los siguientes 4 con los que abarcas todas las redes:

Ares Galaxy: Ares http://aresgalaxy.sourceforge.net/
Shareaza: Gnutella, Gnutella2, eDonkey 2000, BitTorrent, FTP y HTTP http://shareaza.sourceforge.net/
BitTorrent: Mejor utilizar para los Torrents un programa especializado http://www.bittorrent.com/intl/es/
eMule:eDonkey 2000 y la red Kad http://www.emule-project.net/home/perl/general.cgi?l=17

Todos estos programas son gratuitos y Open Source, por lo que estan libre de Adware y Spyware.

Para bajar los torrents dejo algunas paginas

* http://www.newpct.com
* http://www.divxtotal.com
* http://www.torrentazos.com
* http://www.mejortorrent.com
* http://www.torrentspain.com
* http://www.spatorrent.org
* http://www.universotorrent.com
* http://www.todotorrents.com
* http://www.ultimosdivx.com

Más información: http://es.wikipedia.org/wiki/Anexo:Comparativa_de_clientes_BitTorrent

miércoles, 1 de febrero de 2012

Programas de diseño

Hoy vamos a hacer una comparativa sobre programas para diferentes tipos de diseño aplicados en robótica.Lo hemos clasificado en 6 categorias


1. Diseño técnico 3d: Autodesk AutoCad, LibreCad, Qcad, FreeCad...
2. Solidos 3d:Autodesk Inventor,SolidWorks, Pro/ENGINEER, CATIA , Solid Edge, OpenScad...
3. Modelado 3d sencillo: Autodesk123, Google SketchUp
4. Modelado 3d profesional: 3ds Max, Blender, Wings 3d, Maya...
5. Diseño artistico: Photoshop, Gimp,...
6. Dibujo vectorial: Corel Draw, Draw(OpenOffice), InksScape..
7. Diseño PCB: OrCad, Eagle, Kicad..

Para elegir el mejor vamos a fijarnos en 3 criterios: facilidad de uso, precio y si es Open Source.

Diseño técnico 3d:


Aunque el más famoso y fácil de aprender a utilizar por la cantidad de documentación que hay es el Autocad, este es de pago y por supuesto no es Open Source. Para el diseño de planos de piezas de robots simples yo no recomiendo, y es solo para abrir archivos en formatos de Autocad, mejor FreeCad, mucho más sencillo , gratuito y O.S.

http://sourceforge.net/projects/free-cad/

2. Solidos 3d:


En solidos pasa igual pero con Autodesk Inventor, SolidWorks, Pro/ENGINEER, CATIA o Solid Edge. Las piezas de robots libres deben ser los más sencillas y faciles de modificar por ello utilizaremos OpenScad, que es gratuito y O.S.

http://www.openscad.org/
Tutorial: http://en.wikibooks.org/wiki/OpenSCAD_User_Manual

3. Modelado 3d sencillo:

Como comentaba en la siguiente entrada, el mejor es sin duda Google SketchUp. Lo malo, es gratuito hasta cierto punto y no O.S

http://sketchup.google.com/intl/es/

4. Modelado 3d profesional y
5. Diseño artistico

No se utilizaran, pero sin duda las mejores opciones son Gimp y Blender.(O.S)
http://www.blender.org/download/get-blender/
http://www.gimp.org.es/descargar-gimp.html

6. Dibujo vectorial:

Recomiendo Inkscape , para hacer los planos de piezas planas, por su sencillez y su gran cantidad de formatos. Gratuito y O.S.

7. Diseño PCB:


No vamos a valorar la capacidad de simulacion solo de diseño. Para ello se recomiendo Eagle para aprender y Kicad para cuando ya se sabe(http://store.curiousinventor.co/blog/eagle_vs_kicad/)
Eagle es gratuito hasta cierto tipo y Kicad es O.S

http://www.cadsoftusa.com/downloads/?language=en
http://kicad.sourceforge.net/wiki/Main_Page

sábado, 28 de enero de 2012

Arduino 5: Shield Ardurobotronica, muerte de Arduino y fin del proyecto Recly!


He conseguido controlar el brazo ThumbsUp con la placa de control de motores Ardurobotronica. Compre esta porque era la que mejor precio tenia con respecto a lo motores que puede controlar (6).

http://www.juguetronica.com/tienda/detalles/2120/251/robotica/arduino-y-accesorios/ardurobotronica-kit-para-montar-.html

Lo primero que me di cuenta es que no traia documentacion para montar y le faltaba elementos.
Tuve que comprar los componentes. Después de soldarla , la probe en el Arduino con el programa de prueba que traia el manual.


Este era el programa:

int inpuA = 2; // define function INTPUT 1 (IC2)
int inpuB = 12; // define function INTPUT 2 (IC2)
int inpuC = 8; // define function INTPUT 3 (IC2)
int inpuD = 7; // define function INTPUT 4 (IC2)
int pwm1 = 11; // define function ENABLE A (IC2)
int pwm2 = 10; // define function ENABLE A (IC2)
void setup()
{
pinMode (inpuA, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuB, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuC, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuD, OUTPUT); // definir la pa􀁗illa como salida
pinMode (pwm1, OUTPUT); // definir la pa􀁗illa como salida
pinMode (pwm2, OUTPUT); // definir la pa􀁗illa como salida
}
void loop()
{
int i,d ;
i=255; // definir el valor del PWM 0-255 (velocidad)
d=50; // definir el valor del PWM 0-255 (velocidad)
analogWrite(pwm1, i); // Salida del PWM para el ENABLE A (IC2)
digitalWrite (inpuA, HIGH); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB, LOW); // Desactiva el INTPUT 2 (IC2)
// Resultado del OUT1 = +
// Resultado del OUT2 = -
analogWrite (pwm2, d); // Salida del PWM para el ENABLE B (IC2)
digitalWrite (inpuC, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD, HIGH); // Activa el INTPUT 4 (IC2)
// Resultado del OUT3 = -
// Resultado del OUT4 = +
}

No funcionaba. Comprobe las soldaduras a contraluz y resulto que habia tres soldaduras mal y una cortocircuitada con otra.Despues de esta prueba el Arduino ya no era reconocido por el ordenador. Mirando el Arduino encontre una mota de estaño, que habria caido de la placa (no estuve soldando con la placa puesta, asi que no se).Esa mota de estaño estaba entre los contactos del chip FTD (el cual se encarga de la conexion Usb). El Arduino ensi seguia ejecutando el ultimo programa que le meti el de prueba. Ahora si funcionaba la placa Ardurobotronica.


Asi que tengo que dar por muerto el Arduino .DEP
Por suerte tenia ekl microkit32, otro microcontrolador 100% compatible con arduino.Con este implemente el seguiente programa:

int inpuA_1 = 11; // define function INTPUT 1 (IC2)
int inpuB_1 = 10; // define function INTPUT 2 (IC2)
int inpuC_1 = 9; // define function INTPUT 3 (IC2)
int inpuD_1 = 6; // define function INTPUT 4 (IC2)
int inpuA_2 = 2; // define function INTPUT 1 (IC2)
int inpuB_2 = 12; // define function INTPUT 2 (IC2)
int inpuC_2 = 8; // define function INTPUT 3 (IC2)
int inpuD_2 = 7; // define function INTPUT 4 (IC2)
int inpuA_3 = 5; // define function INTPUT 1 (IC2)
int inpuB_3 = 3; // define function INTPUT 2 (IC2)
int inpuC_3 = 4; // define function INTPUT 3 (IC2)
int inpuD_3 = 13; // define function INTPUT 4 (IC2)
void setup()
{
Serial.begin(9600);
pinMode (inpuA_1, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuB_1, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuC_1, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuD_1, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuA_2, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuB_2, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuC_2, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuD_2, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuA_3, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuB_3, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuC_3, OUTPUT); // definir la pa􀁗illa como salida
pinMode (inpuD_3, OUTPUT); // definir la pa􀁗illa como salida
}
void loop()
{

byte brightness;
byte angulo;
if (Serial.available()) {
brightness = Serial.read();


//IC1
if(brightness == 1){
digitalWrite (inpuA_1, HIGH); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_1, LOW); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 40){
digitalWrite (inpuA_1, LOW); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_1, HIGH); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 60){
digitalWrite (inpuC_1, HIGH); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_1, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 90){
digitalWrite (inpuC_1, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_1, HIGH); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 120){
digitalWrite (inpuC_1, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_1, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 91){
digitalWrite (inpuA_1, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuB_1, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}


//IC2
if(brightness == 2){
digitalWrite (inpuA_2, HIGH); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_2, LOW); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 3){
digitalWrite (inpuA_2, LOW); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_2, HIGH); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 4){
digitalWrite (inpuC_2, HIGH); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_2, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 5){
digitalWrite (inpuC_2, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_2, HIGH); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 7){
digitalWrite (inpuC_2, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_2, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 6){
digitalWrite (inpuA_2, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuB_2, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
//IC3
if(brightness == 16){
digitalWrite (inpuA_3, HIGH); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_3, LOW); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 12){
digitalWrite (inpuA_3, LOW); // Activa el INTPUT 1 (IC2)
digitalWrite (inpuB_3, HIGH); // Desactiva el INTPUT 2 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 13){
digitalWrite (inpuC_3, HIGH); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_3, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 14){
digitalWrite (inpuC_3, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_3, HIGH); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 7){
digitalWrite (inpuC_2, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuD_2, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 15){
digitalWrite (inpuA_3, LOW); // Desactiva el INTPUT 3 (IC2)
digitalWrite (inpuB_3, LOW); // Activa el INTPUT 4 (IC2)
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
}}

Para Processing el de siempre:

import processing.serial.*;
Serial port;
int i;

void setup() {
size(256, 150);
println("Available serial ports:");
println(Serial.list());
port = new Serial(this, Serial.list()[1tt], 9600);
}


//CUIDADO CON LAS MAYUSCULAS

void draw() {
byte prueba;
if (key == 's') {
fill(45);
prueba=40;
port.write(prueba);
}
if (key == 'd') {
fill(90);
prueba=60;
port.write(prueba);
}
if (key == 'f') {
fill(135);
prueba=90;
port.write(prueba);
}
if (key == 'g') {
fill(255);
prueba=120;
port.write(prueba);
}
if (key == 'a') {
fill(0);
prueba=1;
port.write(prueba);
}

if (key == 'w') {
fill(45);
prueba=2;
port.write(prueba);
}
if (key == 'e') {
fill(90);
prueba=3;
port.write(prueba);
}
if (key == 'r') {
fill(135);
prueba=4;
port.write(prueba);
}
if (key == 't') {
fill(255);
prueba=5;
port.write(prueba);
}
if (key == 'q') {
fill(0);
prueba=6;
port.write(prueba);
}
if (key == 'y') {
fill(0);
prueba=7;
port.write(prueba);
}
if (key == 'z') {
fill(0);
prueba=16;
port.write(prueba);
}
rect(25, 25, 50, 50);
if (key == 'x') {
fill(45);
prueba=12;
port.write(prueba);
}
if (key == 'c') {
fill(90);
prueba=13;
port.write(prueba);
}
if (key == 'v') {
fill(135);
prueba=14;
port.write(prueba);
}
if (key == 'b') {
fill(255);
prueba=15;
port.write(prueba);
}


}


Con este controle el bazo ThumbsUp.


También intente seguir con el Proyecto Recly! , pero me he dado cuenta que al no tener motores paso y tener que controlar el movimiento bansandome en encoder hace demasiado complicado que este proyecto se pueda hacer fácilmente con cualquier impresora, por lo que pierde interés realizarlo por haber mucho otros mejores diseños ya disponibles en las web.Por ello doy por concluido el proyecto Recly! Dejo el video:


domingo, 22 de enero de 2012

Arduino 4: Brazo robótico con Arduino


Entre examen y examen he decidido darle un empujoncito a lo del brazo robótico y he estado experimentando con los servos. Este programa seria una ampliación de la cámara robotizada de la entrada Arduino 3.

El programa seria:

Proccesing

import processing.serial.*;
Serial port;
int i;

void setup() {
size(256, 150);
println("Available serial ports:");
println(Serial.list());
port = new Serial(this, Serial.list()[2], 9600);
}


void draw() {
byte prueba;
if (key == 's') {
fill(45);
prueba=40;
port.write(prueba);
}
if (key == 'd') {
fill(90);
prueba=60;
port.write(prueba);
}
if (key == 'f') {
fill(135);
prueba=90;
port.write(prueba);
}
if (key == 'g') {
fill(255);
prueba=120;
port.write(prueba);
}
if (key == 'a') {
fill(0);
prueba=1;
port.write(prueba);
}
rect(25, 25, 50, 50);
if (key == 'w') {
fill(45);
prueba=2;
port.write(prueba);
}
if (key == 'e') {
fill(90);
prueba=3;
port.write(prueba);
}
if (key == 'r') {
fill(135);
prueba=4;
port.write(prueba);
}
if (key == 't') {
fill(255);
prueba=5;
port.write(prueba);
}
if (key == 'q') {
fill(0);
prueba=6;
port.write(prueba);
}


if (key == 'z') {
fill(0);
prueba=16;
port.write(prueba);
}
rect(25, 25, 50, 50);
if (key == 'x') {
fill(45);
prueba=12;
port.write(prueba);
}
if (key == 'c') {
fill(90);
prueba=13;
port.write(prueba);
}
if (key == 'v') {
fill(135);
prueba=14;
port.write(prueba);
}
if (key == 'b') {
fill(255);
prueba=15;
port.write(prueba);
}

rect(50, 25, 50, 50);

}


Arduino

#include


Servo myservo; // crea un objeto tipo servo para controlar el servo
Servo myservo2; // crea un objeto tipo servo para controlar el servo
Servo myservo3; // crea un objeto tipo servo para controlar el servo
int pos = 0; // variable para almacenar la posición del servo

void setup()
{
Serial.begin(9600);
myservo.attach(9); // liga el servo conectado en el pin 9 al objeto servo
myservo2.attach(10); // liga el servo conectado en el pin 9 al objeto servo
myservo3.attach(11); // liga el servo conectado en el pin 9 al objeto servo
}

void loop()
{
byte brightness;
byte angulo;
// check if data has been sent from the computer:
if (Serial.available()) {
// read the most recent byte (which will be from 0 to 255):
brightness = Serial.read();
// set the brightness of the LED:
if(brightness == 1){
angulo=0;
myservo.write(1);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 40){
angulo=40;
myservo.write(40);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 60){
angulo=60;
myservo.write(60);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 90){
angulo=90;
myservo.write(90);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 120){
angulo=70;
myservo.write(120);
brightness = Serial.read();
delay(30);
brightness = Serial.read();


//Segundo Servo
}
if(brightness == 2){
angulo=45;
myservo2.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 3){
angulo=90;
myservo2.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 4){
angulo=120;
myservo2.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 5){
angulo=180;
myservo2.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 6){
angulo=1;
myservo2.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}

//Tercer Servo
if(brightness == 12){
angulo=45;
myservo3.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 13){
angulo=90;
myservo3.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 14){
angulo=120;
myservo3.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 15){
angulo=180;
myservo3.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
if(brightness == 16){
angulo=1;
myservo3.write(angulo);
brightness = Serial.read();
delay(30);
brightness = Serial.read();
}
}
}


Y el video:


domingo, 8 de enero de 2012

Brazo robotico comercial ThumbsUp!


Con las Navidades llegan los regalos, y a mi esta vez me han regalado un brazo robótico, de la marca ThumbsUp! . Este venia por piezas , así que ha sido entretenido montarlo.


Pagina oficial: http://www.thumbsupworld.co.uk/

El brazo se controla con un pequeño mando que trae. Los actuadores son motores de cc comunes , no llevan encoder ni ningún tipo de finales de carrera.


He decidido "hackearlo", es decir , controlarlo a través de un Arduino. Para ello necesitaba una buena placa de control para los 5 motores que trae. La que mejor precio ofrecía era esta:


http://www.juguetronica.com/tienda/detalles/2120/251/robotica/arduino-y-accesorios/ardurobotronica-kit-para-montar-.html

La había elegido para el proyecto Recly!, pero la probare primero con esto.
En fin, siguiente paso, montar la placa.

Posdata: ¿Alguien sabe porque ultimamente no puedo subir fotografias propias a Blogger?
Seguir @Exergy123